
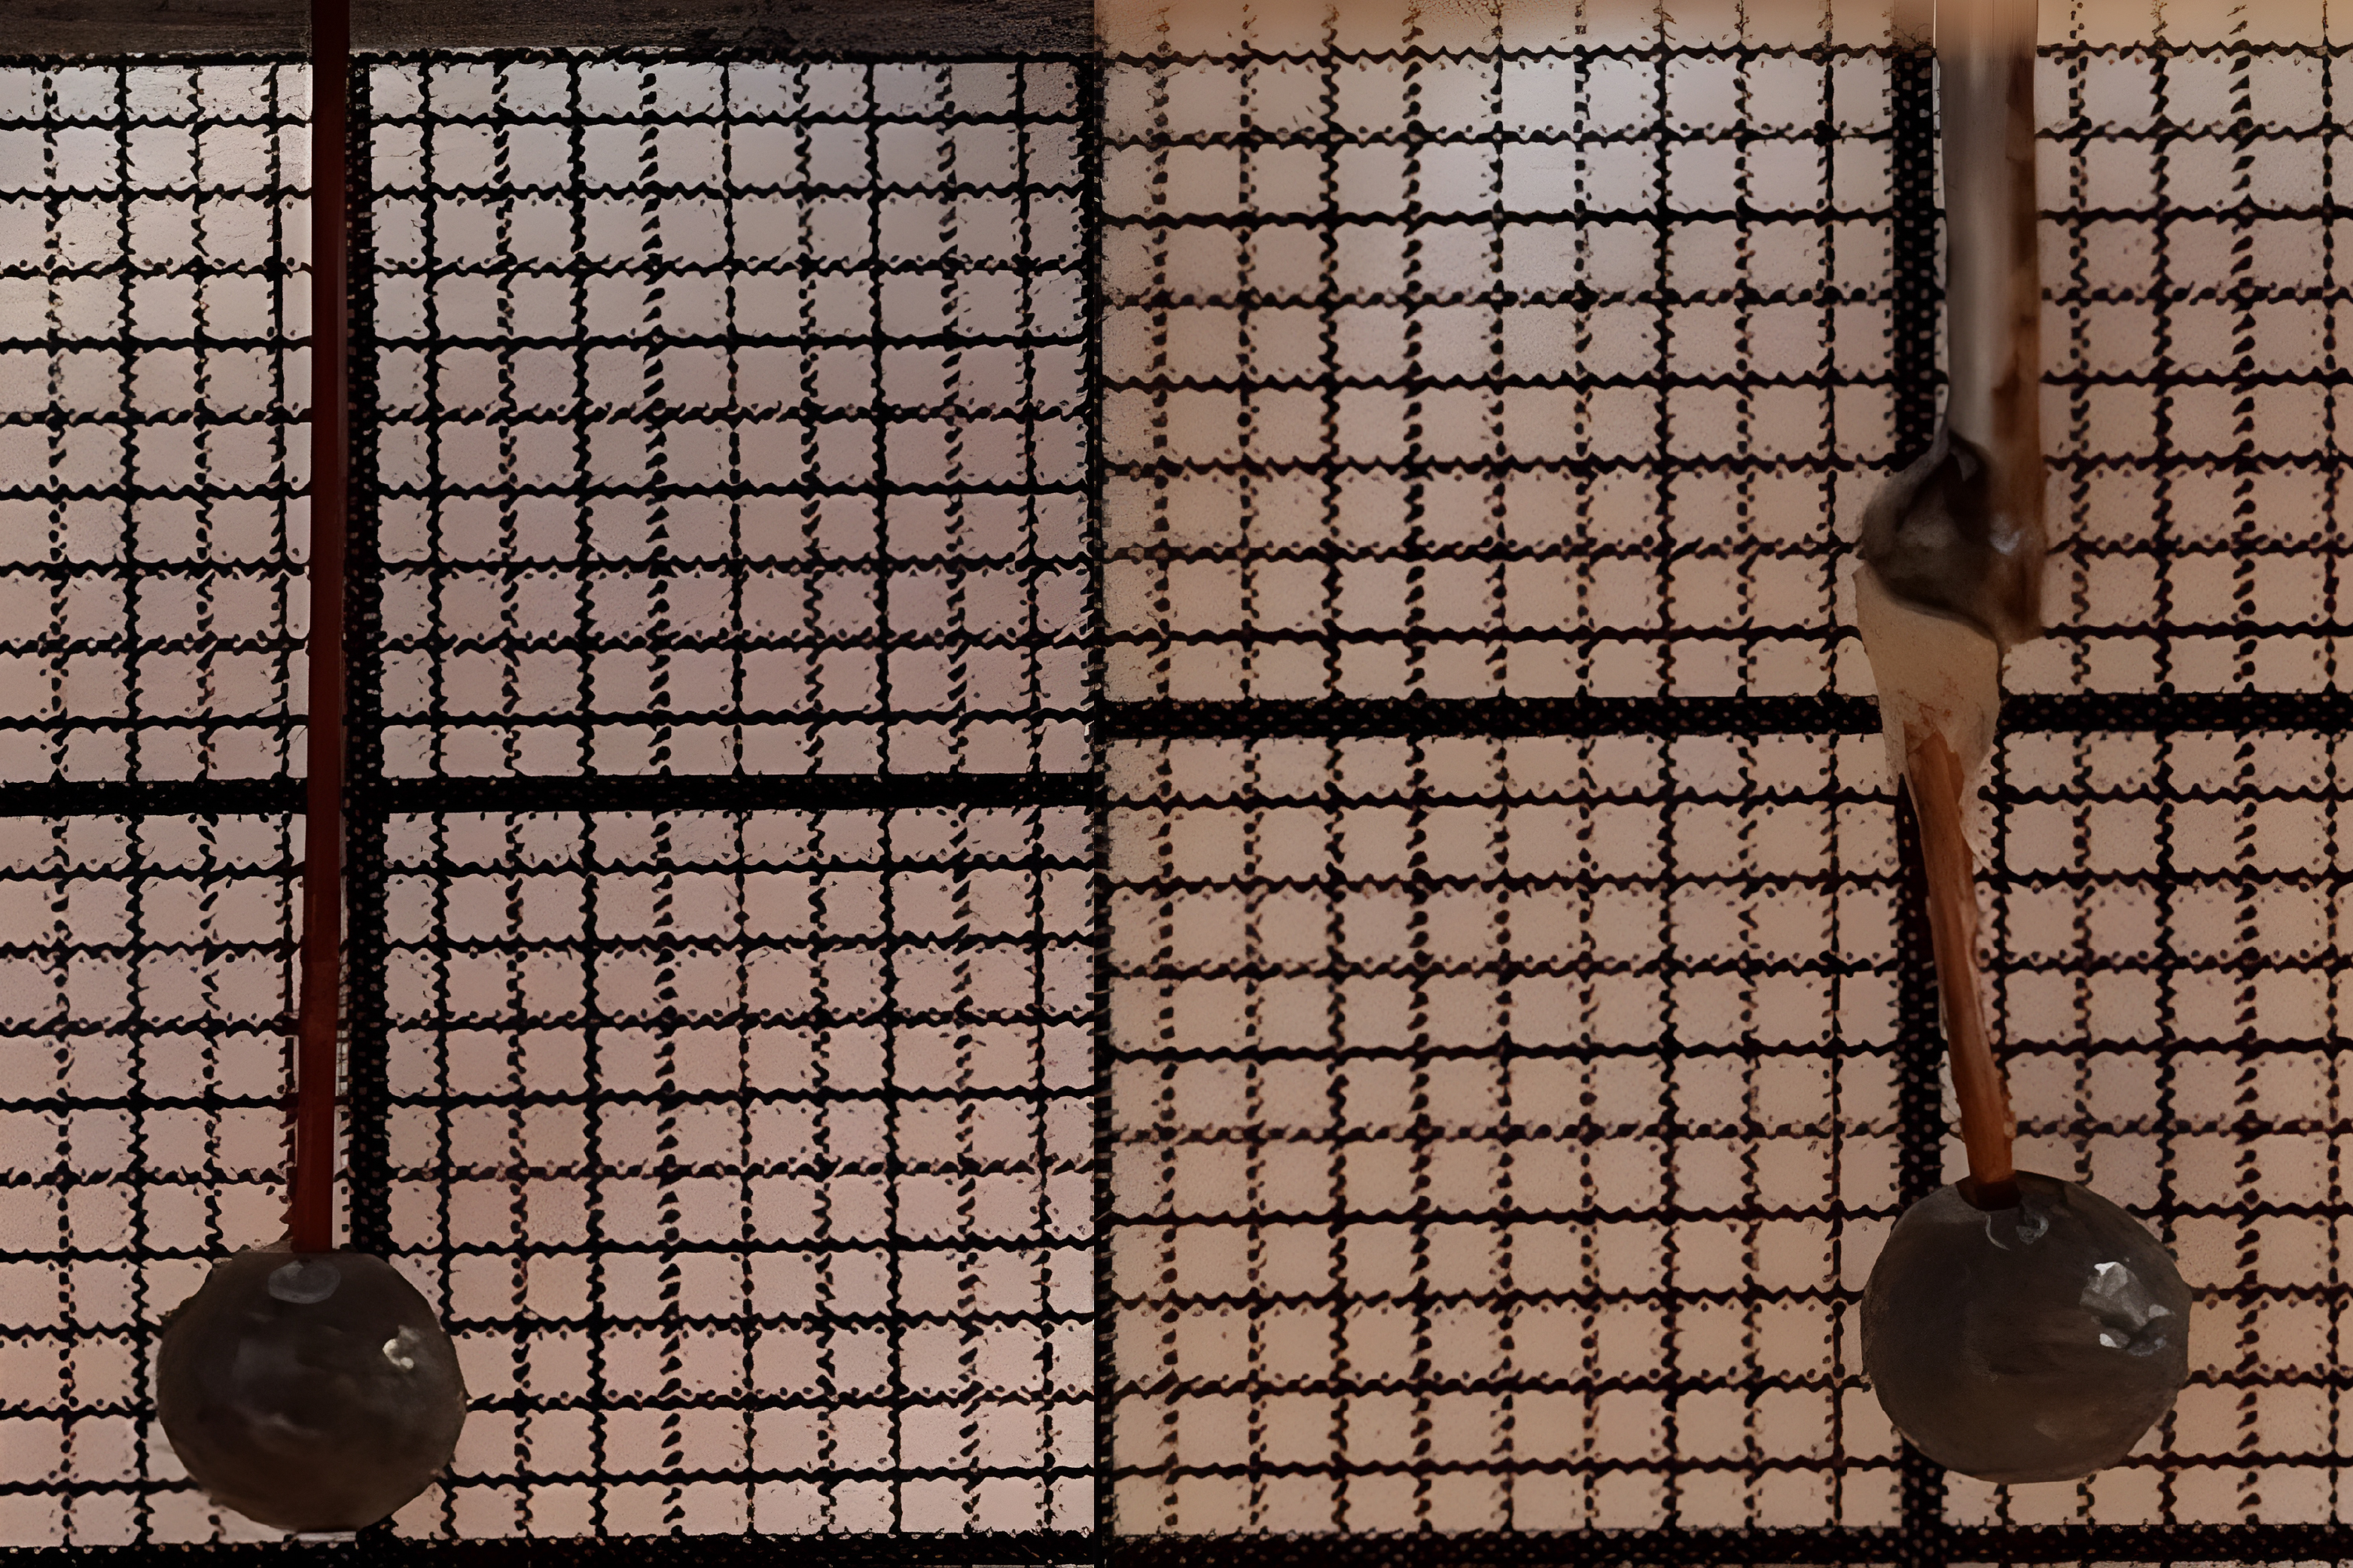
Учёные НИИ механики МГУ обнаружили новый необычный эффект: маятник с магнитным элементом на конце может менять направление своего отклонения на противоположное, если изменить его длину. Исследователи объяснили механизм этого переключения и показали, как открытие может быть использовано для создания микророботов, которыми управляют с помощью внешнего магнитного поля. Результаты исследования опубликованы в журнале Meccanica.
Сотрудники лаборатории физико-химической гидродинамики НИИ механики МГУ экспериментально и теоретически исследовали равновесие маятника со сферическим телом из анизотропного намагничивающегося эластомера (АНЭ), закреплённым на его свободном конце. АНЭ представляет собой магнитоуправляемый материал, состоящий из полимерной матрицы и «вмороженных» в нее ориентированных цепочек ферромагнитных частиц. Для создания неоднородного магнитного поля применялась электромагнитная катушка, на вертикальной оси которой подвешивался маятник. В ходе экспериментов обнаружена и теоретически объяснена парадоксальная зависимость направления отклонения маятника из начального положения от его длины. Если длина маятника не достигает критической величины, то он отклоняется вправо, а если превышает её, то влево. Показано, что маятник критической длины не отклоняется, как и маятник (любой длины) с изотропным намагничивающимся телом, в котором феррочастицы распределены равномерно и не образуют цепочек. Также обнаружено, что в отличие от маятника с изотропным телом, маятник с телом из АНЭ может занимать положения равновесия, несимметричные относительно вертикальной оси катушки. При этом их количество зависит от расположения точки подвеса, длины маятника и величины тока.
«Актуальной задачей в настоящее время является проектирование микророботов, дистанционно управляемых с помощью внешнего магнитного поля. Как правило, они изготавливаются из мягких магнитных материалов и не содержат внутри себя источников тока, электродвигателей и твердых механических элементов, что является преимуществом при их использовании в медицине и биологических исследованиях. При создании таких роботов могут использоваться тела из анизотропных намагничивающихся эластомеров, так как они характеризуются не только силовым взаимодействием с магнитными полями, но и возможностью ориентироваться вдоль направления поля. Однако движение этих тел в магнитном поле обладает рядом особенностей, которые требуют подробного исследования. Наиболее наглядной и удобной для изучения механической системой является маятник с анизотропным намагничивающимся телом, который в зависимости от его длины отклоняется в разные стороны от вертикальной оси под действием неоднородного магнитного поля», – говорит старший научный сотрудник лаборатории физико-химической гидродинамики Дмитрий Меркулов.
Обнаруженная в эксперименте парадоксальная зависимость направления отклонения маятника из начального положения от его длины была объяснена разнонаправленным действием магнитного момента, связанного с анизотропией, и момента магнитной силы, которая в анизотропном теле имеет составляющую, перпендикулярную градиенту магнитного поля. Данный эффект будет учитываться в дальнейшем при создании прототипов магнитоуправляемых микророботов.
Таким образом, проведённое исследование позволило выявить и объяснить новый эффект в поведении магнитоуправляемой механической системы: направление отклонения маятника с анизотропным намагничивающимся телом определяется его длиной и может изменяться на противоположное при переходе через критическое значение. Учёт анизотропии магнитного материала также показал возможность существования несимметричных положений равновесия, характерных именно для таких тел.
Полученные результаты расширяют представления о механике анизотропных магнитоуправляемых материалов и позволяют точнее прогнозировать их поведение в неоднородных магнитных полях. Это важно для разработки и управления перспективными магнитоуправляемыми микророботами, в том числе предназначенными для применения в медицине и биологических исследованиях.
Исследование выполнено в рамках государственного задания МГУ имени М.В. Ломоносова (AAAA-A19-119012990111-7).